




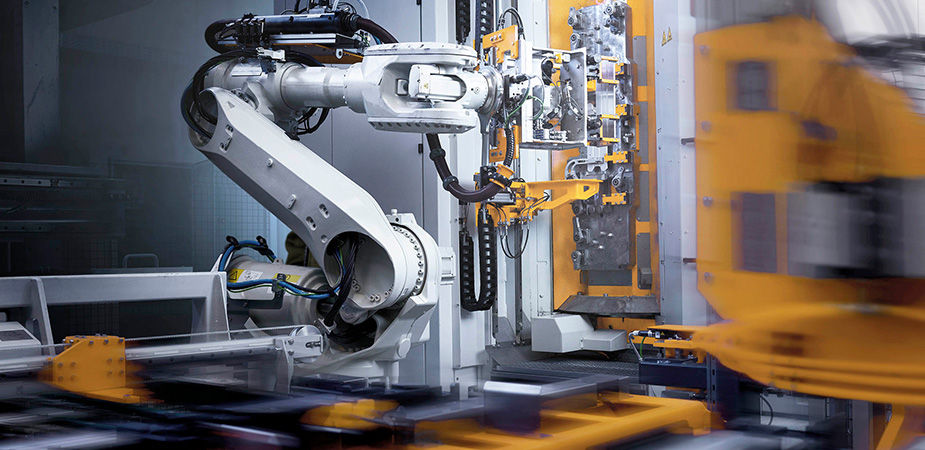
工業機器人 隨著人工智慧(AI)和自動化在工廠車間匯聚,工業機器人已成為下一個製造時代的核心。從汽車組裝到製藥包裝,工業機器人提供精密、速度和一致性,滿足現代生產需求,而且越來越依賴強大的板載記憶體和儲存解決方案來處理複雜的 AI 驅動工作負載量。
什麼是工業機器人?
工業機器人是用於製造的機器人。工業機器人為自動化、可程式化,且能夠在三個以上的軸上移動。機器人的典型應用包括焊接、噴漆、組裝、拆卸、印刷電路板的拾取和放置、包裝和貼標、堆疊、產品檢測和測試;所有這些應用都具有高耐用性、速度和精度。工業機器人是重型機器,專為自動化製造流程而設計。其配備至少一個機器人手臂,通常在倉庫和工廠完成重複或危險的任務。工業機器人的角色持續擴展到超越傳統組裝線,現在包括品質檢驗、機器壓制和人工智慧引導的適應性製造,所有這些都需要強大的工業級運算和資料儲存資源。
工業機器人如何運作?
工業用機器人的運作方式是使用程式設計的指示、感測器、控制器和機械元件,以速度、準確度和一致性自動執行任務。許多工業機器人的設計都是依照預先定義的常式,以高度精準度重複相同的任務,這些常式可控制移動、方向、速度、加速和定位。更先進的工業機器人可以適應不斷變化的條件,識別物件並根據即時輸入調整其動作。為了提高精度,這些機器人通常使用機器視覺系統作為視覺感測器,並連接到功能強大的控制器或電腦。人工智慧(AI)也扮演越來越重要的角色,讓機器人能夠做出決策並在更複雜的環境中運作。
有三種主要方式可以告訴工業機器人該怎麼做:
- 教導吊墜式程式設計:操作員手動將機器人移動到序列的每個位置,記錄這些位置並編寫連接它們的邏輯;簡單但複雜路徑耗時。
- 引導式編程 :操作員透過物理方式引導機器手臂完成所需的動作;控制器即時記錄每一個動作,非常適合噴漆等任務。
- 離線編程 :工程師會建立機器人及其工作空間的虛擬模型,在電腦上模擬和優化程序,然後再在真正的機器上運行;這是複雜、大批量操作的標準做法。
為了支援機器視覺、AI 應用程式、營運記錄和即時決策,工業機器人仰賴記憶體和儲存裝置來快速可靠地處理、儲存和存取資料。隨著機器人越來越自主和資料密集,高效能記憶體和儲存裝置已成為現代機器人系統的關鍵元件。
即時作業系統(RTOS)和確定性控制迴路需要可靠的工業級 DRAM,通常具有錯誤更正碼(ECC)功能,以確保系統穩定性。日益增加的程式複雜性、機器視覺工作負載量、資料記錄要求和數位分身應用程式也推動了對更大記憶體容量和更快、更耐用的儲存解決方案的需求,包括具有斷電保護的高耐受度 SSD。
工業機器人和協作機器人之間的差異是什麼?
傳統工業機器人在安全圍欄後運行,沒有內建功能來偵測闖入其運行路徑的人。協作機器人(或稱為人機協作機器人)使用內建的力和扭矩感測器來檢測意外接觸,並在機器人造成傷害之前停止其運動——其可以直接放入現有的生產線中,幾乎不需要額外的安全基礎設施。協作機器人通常處理較輕的有效載荷,移動速度也較慢,因此對於中小型製造商,部署它們的速度更快、成本效益更高。
什麼是自由度(DoF)?
自由度(DoF)描述了機器人可以獨立移動的方式的數量,例如上下、前後、左右或繞關節旋轉。在工業機器人領域,自由度(DoF)有助於定義機器人在製造環境中的靈活性和能力,因為更多的自由度令機器人能夠更精確地到達、定位以及操作物件。能夠在三個或更多的軸上移動是區分工業機器人的其中一個因素。機器人具備執行複雜製造任務所需的運動能力。
工業機器人的歷史是什麼?
經過近一個世紀的創新,工業機器人從簡單的機械手臂發展成為 AI 驅動、感測器豐富的系統。
- 1930 年代:已知最早的工業機器人是由「比爾」格里菲斯·P·泰勒("Bill" Griffith P. Taylor)於 1937 年完成的——這是一個類似起重機的裝置,幾乎完全由麥卡諾(Meccano)零件構成,由單個電動馬達驅動,能夠按照預先設定的模式堆疊木塊。
- 1950-1960 年代:George Devol 於 1954 年申請了首項機器人專利。Unimation 是第一家機器人製造公司,成立於 1956 年,生產的可編程傳送機精度可達萬分之一英吋。第一個工業機器人於 1961 年加入通用汽車的組裝線。
- 1960-1970 年代:1969 年,史丹佛大學的維克托·沙因曼(Victor Scheinman)發明了史丹佛臂,這是一種全電動、6 軸鉸接式機器人,旨在精確地沿著空間中的任意路徑行進,從而拓寬機器人在複雜組裝以及焊接應用中的潛在用途。
- 1973 年:工業機器人在歐洲興起,瑞典-瑞士公司 ABB Robotics 和德國的 KUKA Robotics 於 1973 年將機器人推向市場。
- 2000 年代–現在:現在發生的最大轉變是將人工智慧和機器視覺整合到以前僅限於遵循預先編程路徑的機器人中。數位分身、實體機器人的虛擬複製及其環境,可以讓工程師在將變更應用到工廠車間之前,先在類比環境中測試變更。結合強化學習,讓機器人能隨著時間的推移將其速度和能源效率最佳化。
工業用機器人的主要類型是什麼?
工業用機器人有數種機械組態,每種組態都專為不同的工作、工作空間和彈性程度而設計。最常見的類型是鉸接式、 SCARA、Delta 和笛卡爾機器人,其廣泛應用於製造、物流和組裝作業。其他組態,如圓柱形機器人和極軸機器人,通常用於更專業的工業應用。
1. 鉸接式機械臂
鉸接式機械臂類似人類手臂,並使用多個旋轉接頭來達成大範圍的運動。大多數工業鉸接式機器人都有六個軸,使其能夠繞過障礙物,並從多個角度接近工件。其彈性使其成為焊接、塗裝、材料處理和複雜裝配任務的熱門選擇。
2. SCARA 機器人
選擇性順應鉸接式機器人手臂(SCARA)機器人設計成可以在水平面上自由移動,同時在垂直方向上保持剛性。這種速度和精度的結合使其非常適合於大容量的組裝操作,例如插入元件、將部件放置在電路板上以及在工作站之間轉移產品。
3. 達美機器人
達美機器人,有時稱為蜘蛛機器人,懸浮在工作區上方,並使用連接到中央平台的三隻輕量手臂。其設計能夠實現極其快速和精確的運動,使其成為食品加工、藥品包裝和電子產品製造等行業的拾取和放置應用的理想選擇。
4. 笛卡兒機器人
笛卡爾機器人沿著三個線性軸移動,可以在 X、Y 和 Z 方向上精確運動。其設計簡潔,為 CNC 機床上下料、3D 列印和材料搬運等應用提供了出色的精度和重複性。安裝在架空軌道上的大型笛卡爾座標系統通常被稱為龍門機器人。
5. 圓柱型機器人
圓柱型機器人具有結合線性移動的旋轉底座,形成圓柱形的工作範圍。其緊湊設計,能夠在狹小的空間內高效運行,因此是機器上下料、焊接、組裝和包裝應用的實用選擇。
6. 極地(球形)機器人
極地機器人,又稱球形機器人,利用旋轉關節和線性關節的組合,從固定的基座出發,達到大範圍的球形運動。這種設計使其能夠到達其他類型的機器人難以到達的區域,使它們適用於壓鑄、注塑成型和機床上下料等應用。
工業機器人的用途為何?
工業機器人製造產品、執行高度重複性任務並協助突破性程序。這種多功能性使得機器人技術在幾乎所有行業中都被廣泛應用。隨著機器人編程和部署變得越來越容易,汽車行業以外的行業,尤其是食品飲料、物流和製藥行業的機器人應用正加速發展。
- 汽車製造:點焊(以局部熱量連接金屬薄板)和電弧焊(沿著接縫連續焊接)都高度自動化;機器人負責重複、體力消耗大的焊槍作業,同時在數千個焊縫中保持一致的品質。
- 電子組裝 :工業機器人能夠以極高的精度對印刷電路板進行拾取和放置,從而實現對現代半導體裝置至關重要的嚴格元件公差。
- 餐飲:Delta 機器人可處理快速拾取和放置週期,以高速對食品進行分類,而自動化堆疊解決方案已將某些設施的生產率提高了百分之五十以上。
- 藥品:在醫療領域,工業機器人已經實現了諸如分發藥物、處理精密儀器甚至協助手術等任務的自動化,從而提高了對患者護理和安全至關重要的流程的精確性和可重複性。
- 物流和電子商務:工業機器人能夠快速且準確地揀選、分類和包裝產品,完成訂單履行,從而幫助各行業進行大批量倉庫運營。
- 品質檢驗:工業機器人配備了進階感測器和視覺系統,能夠識別缺陷、測量尺寸並確保產品符合嚴格的品質標準。
工業機器人為什麼需要工業級記憶體和儲存裝置?
現代工業機器人依靠記憶體和儲存來處理機器視覺資料、運行 AI 工作負載、儲存作業系統軟體和支援即時控制系統。由於機器人經常在受到衝擊、振動、溫度波動和持續工作負載的環境中運行,因此需要可靠的工業級記憶體和儲存解決方案,這些解決方案旨在實現長期性能和耐用性。
工業機器人可以承擔一些會讓工人接觸高溫、重物搬運、有害物質、重複性勞損或危險設備的任務。透過減少員工接觸這些風險的機會,機器人有助創造更安全的工作環境,提高員工滿意度和留任率,同時降低工作場所事故發生的可能性。
全球工廠中有超過 460 萬個工業機器人運作。根據國際機器人聯合會(IFR)的數據,2024 年全球工業機器人的營運存量達到歷史最高水平,反映出隨著製造商投資自動化、提高生產力和智慧工廠技術,工業機器人數量持續增長。