




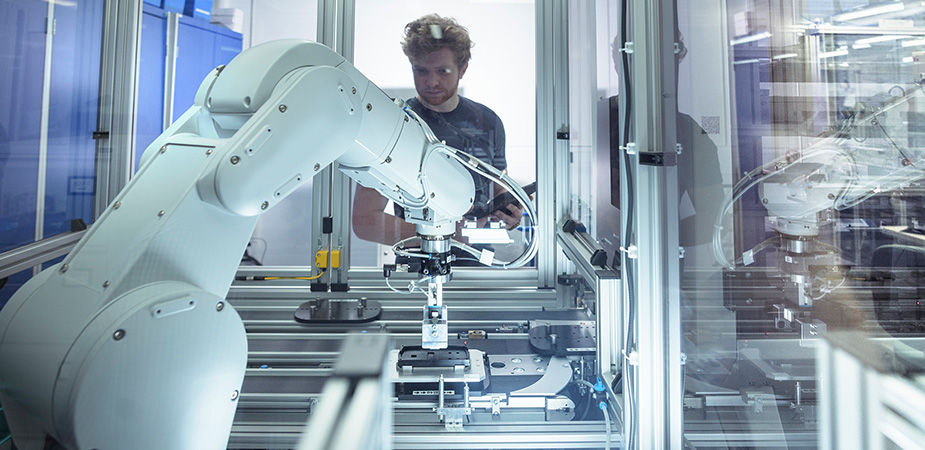
協作機器人(cobot) 全球工廠正在經歷幾十年來最重大的轉型,製造商爭奪結合人類靈活性和大規模機器人精度。從電子組裝到汽車生產,各行各業組織都在部署新一代的機器人系統,其設計並非為了取代人類員工,而是為了安全地在他們身旁工作。協作機器人,通常稱為 cobot,代表了自動化部署方式的根本轉變,實現傳統工業機器人無法支援的彈性、以人為本的生產環境。
什麼是 cobot?
協作機器人(或稱為 cobot)是一種機器人系統,其設計目的是在共享的工作空間中與工人進行直接、近距離的互動,而無需防護籠或防護柵欄。與獨立運作的傳統工業機器人不同,協作機器人整合了內建的力感應、碰撞偵測和多級安全系統,當偵測到附近有人時,它們可減速、停止或者進入保護模式。
在工業自動化中佔據了一個獨特的類別。其設計注重彈性:可在數小時內而非數星期內完成部署,可透過拖曳示教介面進行編程,並且能夠在無需大量重新配置的情況下適應不斷變化的生產需求。隨著協作機器人智慧的提升,在機器學習和進階視覺系統的驅動下,其控制器需要越來越強大的記憶體和儲存來處理即時感測器資料、視覺緩衝、安全邏輯和連接需求。
協作機器人如何運作?
協作機器人透過整合感測器不斷監控周圍環境,並即時執行安全響應來運作。其控制系統結合了力矩回饋、視覺感知和運動規劃,從而實現了人機在共享工作空間中的協作。
關鍵要素和機制包括:
- 力矩感應:此協作機器人能夠偵測手腕處的接觸力,從而實現柔順運動、精確插入任務和安全碰撞反應。
- 視覺系統:2D 和 3D 相機使協作機器人能夠在非結構化環境中定位物件、掃描條碼、執行缺陷偵測並支援揀貨。
- 安全級運動控制:漸進式碰撞防護功能可同時監控多個安全等級的速度、分離和力量限制。
- 引導式程式設計:操作員透過物理方式引導協作機器人手臂沿著所需路徑運動;系統記錄並重播軌跡,而無需程式設計專業知識。
- 工業連網能力:EtherCAT 現場匯流排和乙太網路協定(TCP/IP、Modbus-TCP)將協作機器人與製造執行系統(MES)、感測器和可程式邏輯控制器(PLC)整合。
- 嵌入式控制器:該協作機器人的板載控制器依靠工業級記憶體和資料儲存來處理確定性的即時作業系統(RTOS)工作負載、視覺資料緩衝和操作日誌記錄,其生命週期超過 10 年。
協作機器人程式設計是如何進行的?
協作機器人程式設計是教導協作機器人如何執行特定任務(例如組裝、檢查、包裝或材料處理)的過程。與通常需要專門程式設計技能的傳統工業機器人不同,許多協作機器人被設計成可以由機器人經驗有限的操作員快速編程。
大多數協作機器人可以透過圖形介面、拖放式工作流程工具或手動引導進行編程,其中操作員需要手動移動機器人手臂來完成所需的動作。機器人會記錄這些位置和動作,然後以一致的速度和精確度重複它們。更進階的應用可能會整合機器視覺、感測器和 AI,以幫助協作機器人識別物體、適應不斷變化的情況或做出即時決策。
編程完成後,協作機器人的控制器會協調運動、感測器輸入和安全功能,以便在與人類員工一起工作的同時執行任務。協作機器人兼具易用性、彈性和自動化功能,使其適用於從製造業和物流到醫療保健和實驗室環境等各種應用領域。
人機協作有哪些層次?
國際機器人聯盟(IFR)定義了人機協作的四個層次,從簡單的共享空間到即時動態互動。瞭解這些等級有助於製造商為其特定應用選擇合適的協作機器人配置、安全架構以及記憶體和運算基礎設施。
1. 共存
共存是人機協作的基礎層次,在這個層次上,人類和機器人共享同一實體空間,但無需共享工作空間或直接互動即可運作。機器人獨立執行任務,而人類則在附近工作——無需安全圍欄,但兩個工作流程不會交叉。
此層級在從完全籠式工業機器人轉換的設施中很常見。它可以立即節省樓層空間,並消除限制工作流程彈性的實體障礙,同時保持任務的明確分離。安全是透過近接感測器和速度監控來管理,而非實體外殼。
- 典型應用:平行裝配站、相鄰檢查工作流程、共用生產樓層佈局
- 關鍵安全機制:速度和分離監控 — 當人類接近其操作區域時,協助機器人可降低速度
- 控制器需求:中度 — 使用標準 RTOS 工作負載進行即時運動控制和臨近感應
2. 循序協作
在順序協作中,人類和協作機器人主動共享工作空間,但在不同時間與同一部件或工作站交互,而不是同時交互。一方完成任務,並在另一方開始之前離開,建立結構化交接節奏。
此層級透過使工人能夠專注於判斷密集型步驟(如品質驗證或複雜的方向調整),而協作機器人則處理重複的上游或下游任務,從而釋放出巨大的生產力提升。精確的排序邏輯和可靠的資料儲存確保在每個生產週期中保持準確的交接狀態。
- 典型應用:機器操作、套件組裝和組裝準備、檢驗和包裝工作流程
- 關鍵安全機制:安全等級監控停止-當人員進入共享區域時,協作機器人停止運作;當人員離開共享區域時,機器人恢復運作。
- 控制器需求:中度到高度 — 交接狀態管理、週期記錄和感測器協調需要耐用的工業儲存
3. 合作
合作代表了複雜度的顯著提升:人和協作機器人同時對同一部件進行操作,兩者同時移動。這個層級要求協作機器人能夠根據工人的即時操作,不斷調整其力量、速度和路徑。
合作可以解鎖任何一方都無法單獨完成的人機工作流程——例如需要兩雙手才能完成的大型零件組裝,或者需要人引導放置而協作機器人施加受控扭矩的精密操作。此層級的運算需求大幅提高,需要低延遲感測器融合、快速記憶體存取和強大的嵌入式儲存裝置,才能維持決定性的控制迴路,而不會中斷。
- 典型應用:大型面板組件、引導焊接、複雜的夾具一致性、人體工學抬起輔助任務
- 關鍵安全機制:功耗和力限制 — 在整個共享任務過程中,協作機器人會持續監控並將接觸力限制在安全閾值內。
- 控制器需求:高 - 同時感測器融合、力矩處理和即時路徑修正,對工業級 DRAM 和儲存裝置有很大的需求
4. 回應式協作
回應式協作是最進階的級別,其中協作機器人能夠動態、持續地響應人類工作者的即時動作,調整其軌跡、速度和行為,而無需預先定義的交接點或固定順序。人和機器人像真正的合作夥伴一樣運作,協作機器人能夠預測和回應人類的意圖。
這個等級高度仰賴 AI 和機器學習來解讀人類動作、預測下一個動作,並在幾毫秒內執行自我調適回應。板載控制器必須處理連續多模態感測器串流,包括視覺、力量、臨近和位置,同時保持即時安全合規。工業級記憶體,具備錯誤更正碼(ECC)能力和高耐受度存儲,對於在長時間生產輪班和多年運行壽命中可靠地維持這種性能水平至關重要。
- 典型應用:適應性人體引導組裝、即時人體工程學支援、AI 驅動的協作檢測
- 關鍵安全機制:結合 AI 驅動運動預測和漸進力反應的全多模態感測器
- 控制器需求:非常高 - 持續的 AI 推論、多感測器資料處理和決定性的即時控制需要最高等級的記憶體頻寬、ECC 可靠性和儲存耐用性
協作機器人的歷史為何?
協作機器人已從早期的研究原型發展成為工業自動化領域的商業主導部分,這得益於感測、人工智慧和嵌入式運算技術的進步。
- 1980 年代:史丹佛大學建立了能夠檢測力並由人工引導的柔性機器人的理論基礎,德國航空航天中心對其進行了改進。
- 1994-1996:通用汽車公司的一項倡議促成了西北大學 J. Edward Colgate 和 Michael Peshkin 教授發明協作機器人;於 1997 年申請「協作機器人」的專利。
- 2002 年:機器人產業協會發佈智慧輔助裝置安全標準初稿(RIA BSR/T15.1)。
- 2011 年:美國國家標準協會(ANSI)/RIA R15.06 機器人安全標準已更新,與國際標準化組織(ISO)10218-1 和 ISO 10218-2 協調一致。
- 2016 年:發佈了 ISO/TS 15066,提供了首個專門針對協作機器人安全要求和四種協作操作模式的技術規格。
- 2025-2026:ISO 10218-2:2025 整合了 ISO/TS 15066 的要求,反映了業界對安全性的認識,即安全性取決於應用環境,而不僅僅是機器人類型。全球協作機器人市場規模估計達 28 億至 36 億美元,年增率超過 20%。
協作型機器人的關鍵類型是什麼?
協作機器人依有效載荷能力、應用等級和環境保護等級進行分類。這種分類方法使製造商能夠根據其特定的生產環境選擇合適的系統,從精密電子組裝到重型工業堆疊。
1. 依承載容量
- 輕載(≤6 公斤):針對電子組裝、螺絲驅動、標籤和品質檢測進行最佳化;主導全球安裝數量。
- 中等重量(6-12 公斤):涵蓋範圍最廣的通用工業任務,包括焊接、工具機操作和堆疊;需求量最高的領域。
- 重載(>12 公斤):支援大型零件搬運和高要求加工;型號有效載荷達 30 公斤,最大作業半徑達 1800 毫米。
2. 依應用等級
- 消費者等級:符合成本效益的服務環境系統(食品服務、零售、老年照護);通常具有 IP66 的入口保護(IP)等級。
- 工業級:適用於汽車零件、電子產品及一般機械加工的高速、高精度加工;防護等級 IP54-IP65。
- 汽車級:按照國際汽車工作小組 (IATF) 16949:2016 標準製造,可在嚴格的品質公差下實現可靠、長壽命運行。
- 防爆:針對危險環境(氣體、灰塵、易燃材料)進行認證;IP68 等級,經 ATEX/IECEx 認證。
- 極端溫度 — 設計用於在攝氏 30 度至 80 度之間運行;部署在冷鏈倉儲、熱鍛和類似環境中。
如何使用協作機器人?
協作機器人已部署於各個行業和應用領域,能夠自動化執行重複性、人體工學挑戰性或精度要求高的任務,同時讓人們能夠專注於需要判斷力、解決問題和創造力的任務。
1. 製造和組裝
協作機器人廣泛用於製造環境,以支援組裝和生產流程。在電子製造中,協作機器人可在半導體和印刷電路板 (PCB) 生產線上執行精密螺絲擰緊、元件放置和品質檢測等任務。在汽車製造方面,它們與員工合作處理混合模型裝配線上的固定、焊接、塗裝和零件移動。協作機器人也常用於機器管理,自動裝卸電腦數控(CNC)工具機、射出成型設備和沖壓機,以提高設備利用率並減少停機時間。
2. 品質檢驗與測試
許多協作機器人配備了先進的視覺系統和 AI 軟體,可實現自動化品質控制。這些系統可識別表面缺陷、不一致之處或產品差異,否則將需要大量的人工進行該等檢查工作。協作機器人還可使用力和扭矩感測器來執行精確的測量和測試程序,確保產品符合品質標準,同時保持一致的接觸力和可重複的結果。
3. 物流和倉儲
在倉庫和配送中心,協作機器人有助於簡化材料處理作業。它們經常用於棧板和拆裝,將產品的堆疊和拆封自動化,以減少重複的起重任務。視覺引導協作機器人還可以執行取放操作,在動態環境中識別和處理物品,以支援訂單履行和庫存移動。
4. 醫療保健和實驗室營運
越來越多的協作機器人在醫療保健和實驗室環境中被採用,其中準確性和一致性至關重要。在藥局中,協作機器人可以高度重複地對藥品進行分類、分發以及整理。在臨床和研究實驗室中,它們協助進行樣本處理和製備,幫助於降低污染風險,同時最大限度地減少可能導致操作人員疲勞的重複性任務。
協作機器人的未來是什麼?
協作機器人的未來不僅取決於機械精準度。隨著協作機器人變得越來越自主和 AI 驅動,它們必須不斷處理來自攝影機、感測器和聯網工廠系統的資料,同時與工人一起做出即時決策。不斷增長的運算需求需要進階的記憶體和儲存裝置,以支援低延遲效能、資料完整性和較長的營運生命週期。作為記憶體和儲存創新領域的領導者,美光科技為現代製造環境中更智慧、更安全、更強大的協作機器人提供了基礎。
協作機器人無需安全防護罩即可在工人旁邊工作;而傳統的工業機器人則需要物理屏障來保護附近的人員。協作機器人透過拖曳示教介面進行編程,並在數小時內完成部署,而傳統機器人通常需要專門的編程和數星期的安裝時間。傳統機器人通常為固定、大批量生產線提供更高的速度和有效載荷;協作機器人為混合工作流程和小規模操作提供彈性和人機協作。
協作機器人學(Cobotics)是研究人類和機器人在共享工作空間中共同工作的技術領域。與通常在防護柵欄後方運作的傳統工業機器人不同,協作機器人系統的設計是為了安全地協助人們處理重複性、體力要求或基於精密度的任務,同時人類仍需負責需要判斷、適應性和決策的活動。
協作機器人透過產生連續的感測器、視覺和營運資料來加速智慧製造,AI 系統可以分析這些資料,從而進行預防性維修、品質控制和程序優化。隨著協作機器人處理由機器學習模型指導的日益複雜的任務,其嵌入式控制器需要工業級記憶體和儲存解決方案,包括 ECC DRAM 和高耐受度 SSD,以在嚴苛的工廠環境中維持確定性的即時效能、資料完整性和長生命週期可靠性。