



類人機器人 隨著人工智慧(AI)從雲端基礎架構發展到實體世界,類人機器人正逐漸成為未來十年中最具變革性和半導體密集性的平台之一。這些機器將即時感知、自主決策和精確運動控制結合在移動的、人形尺寸的外形中——這使其既複雜又意義重大。類人機器人代表機器人、AI 推論和先進記憶體和儲存技術的融合,象徵著全球產業中體現智慧的新紀元。
什麼是類人機器人?
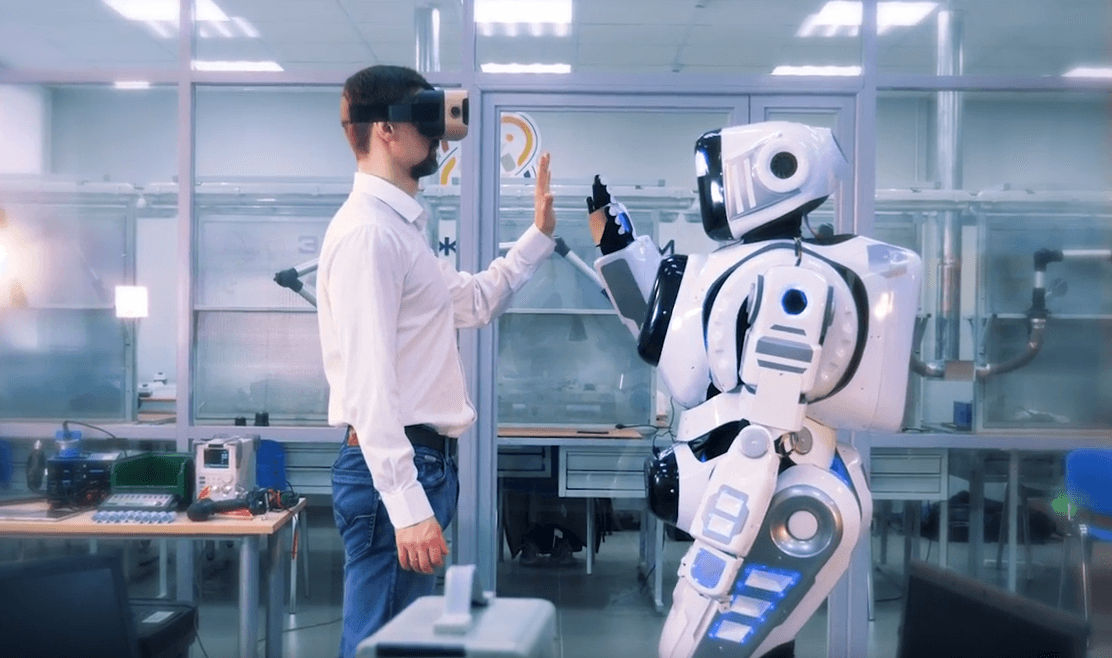
類人機器人是自動或半自動機器,設計用於複製人體的物理形式和功能能力。它們整合了人工智慧推理、感測器陣列、執行器和密集堆疊的半導體組件,以即時感知環境、做出決策並執行物理任務。與固定式工業機器人不同,類人機器人經過精心設計,能夠在人類尺度的結構化和非結構化環境中運行,透過導航可變空間、操縱物體和透過自然語言進行互動。
類人機器人的相關性遠遠超過機器人研究。隨著 AI 推論能力的成熟和半導體生態系統的規模化,類人機器人正從實驗室演示器過渡到可用於物流、製造、醫療保健和服務業的生產平台。其大規模部署為記憶體解決方案、儲存和電源半導體技術創造了複合需求,為營運的各個方面奠定基礎。
類人機器人是如何運作的?
類人機器人透過緊密整合的半導體架構運作,可即時融合感知、運算和驅動。晶片上的 AI 推論系統(SoC)可處理攝影機、光線偵測和測距(LiDAR)和觸覺感應器的資料,以建立機器人環境的即時模型,而記憶體和內建儲存空間則擁有營運所需的 AI 模型、空間地圖和韌體。包括馬達驅動器和功率半導體在內的驅動電子設備,將計算輸出轉換為數十個關節的精確物理運動,所有這些都由經過安全認證的控制器控制,以保護附近的人員。
驅動類人機器人的主要技術是什麼?
1. 認知與人工智慧處理
- AI 推論 SoC處理視覺、感測器和運動規劃工作負荷。
- 感測器融合技術將來自攝影機、光達、慣性測量單元(IMU)和觸覺感測器的資料結合起來,從而對環境形成統一的理解。
2. 記憶體和儲存裝置
- 高頻寬記憶體(HBM) 和 LPDDR DRAM 支援即時人工智慧推論和感應器處理。
- NAND 快閃記憶體儲存 AI 模型、韌體、地圖、記錄和軟體更新。
3. 運動、安全和連線
- 嵌入式控制器、馬達驅動器和功耗半導體將 AI 決策轉化為物理運動。
- 無線網路技術可實現連接、車隊管理和空中更新。
類人機器人的歷史為何?
在不到一個世紀的時間內,類人機器人從機械示範發展為 AI 驅動平台,半導體設計的進步推動了每一個重大躍進。
- 1960 年代至 1970 年代:早期的雙足研究機器人確立了基本的運動原理;運算和執行器技術嚴重限制了其能力。
- 1980 年代至 1990 年代:本田的 P 系列機器人展示了動態行走和感測器整合,為現代類人機器人樹立了架構範本。
- 2000 年代:進階創新行動技術(ASIMO)和類似平台展示了爬樓梯、平衡恢復和基本的人機互動;推理仍然很大程度上依賴有線連接或雲端。
- 2010 年代:先進的敏捷平台由機器人公司推出;深度學習開始重塑機器人的感知和操作。
- 2020 年代初期:AI 推論 SoC、緊湊型 HBM 以及氮化鎵和碳化矽(GaN/SiC)功率電子裝置的融合,使得第一代具有商業可行性的類人機器人人平台得以進入工廠和物流試驗。
如今,類人機器人繼承了自駕車和 AI 資料中心的半導體架構,將資料中心級運算智慧帶入人類規模的行動平台。
類人機器人的主要類型有哪些?
類人機器人跨越廣泛的設計理念,每個都針對不同的部署環境、任務設定檔和半導體配置進行了最佳化。主要分類依據自由度(DOF)、自主等級和運作環境。
1. 工業協作機器人(協作類人機器人)
工業協作機器人旨在與工廠、倉庫和物流中心的工人一起工作。它們通常具有 30-50 個自由度、用於重型操作任務的強大功率半導體系統,以及功能安全認證的微控制器單元(MCU),以強制執行安全的人員接近限制。其半導體特性優先考慮確定性即時控制、熱彈性以及長循環可靠性。
2. 服務和社交類人機器人
服務類人機器人在零售、酒店、醫療保健和家庭環境中運作。其強調透過嵌入式 AI 語言模型推理、視覺語言推理和社交手勢生成來實現自然語言互動。其設計優先考慮音訊處理、攝影機系統和邊緣 AI 運算,而不是笨重的致動器功耗電子設備。
3. 研發平台
研究類人機器人可將學術和應用 AI 研究的彈性和感應器的容量最大化。這些系統整合了各種實驗感知硬體(事件相機、密集觸覺陣列和新型關節架構)和可重構運算平台。它們可作為推進 AI 策略學習、靈巧操作和全身控制的試驗平台。
4. 自主移動類人機器人
自主移動類人機器人專為完全非結構化環境而設計,例如戶外物流、災害應變或工業城市混合作業。它們需要要求最苛刻的半導體堆疊:高解析度雷射雷達、冗餘慣性測量單元、強大的定位系統以及能夠以運行速度進行同步定位和建圖(SLAM)的 AI 片上系統(AI SoC)。
如何使用類人機器人?
類人機器人正在迅速成長的眾多行業中得到部署和評估。半導體能力,特別是記憶體頻寬和 AI 推論吞吐量,決定了每個平台能夠可靠地大規模執行的任務範圍。
- 製造:在生產線上,工人與組裝、品質檢驗和物料搬運人員一起工作。
- 倉儲與物流:在配送中心和物流設施中進行揀貨、包裝、裝載和卸載。
- 醫療保健:在結構化照護環境中提供患者行動輔助、藥物配送和臨床支持
- 建造:執行重複性或危險性任務,包括結構檢查和現場後勤支援。
- 零售、旅遊及酒店業:商業空間中的顧客協助、貨架補貨和引導式服務
- 防禦和緊急應變:在對人類人員而言過於危險的環境中開展作業,包括災難現場。
- 混合自主車隊:作為統一的嵌入式 AI 生態系統的一部分,與倉庫、港口和物流樞紐中的自動駕駛車輛進行協調
類人機器人的未來
類人機器人不再只是研究實驗室或科幻小說的概念。隨著技術的不斷進步,類人機器人開始進入現實世界的試驗平台。市場預測也指出未來幾年的強勁成長,有多個產業報告預測,未來十年類人機器人市場的快速擴張。
類人機器人若要進行擴展,將需要在本機處理大量資料、即時回應,並在動態環境中安全操作。每一次動作、互動和決策都依賴快速存取感測器資料、AI 模型、空間地圖、韌體和系統更新。這使得記憶體和儲存裝置對於類人機器人如何看待周其圍環境、做出決策和完成任務至關重要,而不必依賴雲端運算。
隨著類人機器人的能力越來越高,其半導體需求可能會越來越嚴苛。進階記憶體可以幫助支援即時 AI 推論和感測器處理,而 NAND 快閃記憶體可以儲存模型權重、韌體、地圖、日誌和無線軟體更新。
類人機器人可以幫助製造商和物流團隊處理重複性、體力勞動強度大或難以配備人員的任務。類人機器人也可以在可能為工人帶來安全挑戰的環境中執行任務,包括提舉重物、在密閉空間中操作,或在高溫和工業設備附近工作。由於類人機器人被設計成可以在為人類建造的空間中移動,因此其可以在不改變現有設施的情況下完成這些任務。
類人機器人需要即時資料處理,因為其在可以快速改變的環境中運作。它們必須解讀感測器輸入、辨識物體、調整動作、避開障礙物,以及回應周圍的人員或設備。低延遲記憶體和快速的本機儲存有助於支援這些分秒制決策所需的快速資料存取。
類人機器人與傳統工業機器人的不同之處在於,其為行動、通用的,旨在於非結構化的人類環境中操作,而不是執行固定的、重複的任務。傳統機器人針對單一高速功能進行了最佳化;類人機器人運用 AI 推論和機器學習,動態地適應各種無法預測的任務。